
Robotik için Kamera Lensi Seçimi: Görüş Alanının Ötesinde Önemli Olan Nedir?
Mobil bir robot mükemmel motorlara, güvenilir navigasyon yazılımına ve güçlü bir işlemciye sahip olabilir ve kamerası doğru görsel bilgiyi yakalayamazsa yine de kötü kararlar verebilir.
Otonom yönlendirmeli bir araç (AGV), depo robotu, inceleme robotu veya servis robotu için kamera merceği, sensöre bağlı basit bir küçük parça değildir. Ortamın ne kadarının görüntüye girdiğini, nesnelerin nasıl temsil edildiğini ve görüş sisteminin gördüklerini ne kadar tutarlı bir şekilde yorumlayabildiğini belirler.
Bu nedenle robotik için lens seçimi, kameranın gerçekleştirmesi gereken görevle başlar. Geniş engel farkındalığı için tasarlanmış bir mercek, küçük bir etiketi okumak, bir konnektörü incelemek veya bir bileşeni ölçmek için ideal olmayabilir. Doğru seçim, robotun hareketine, kamera yerleşimine, sensöre, aydınlatmaya ve görüş algoritmasının ihtiyaç duyduğu bilgilere bağlıdır.
1. Lensi seçmeden önce görme görevini tanımlayın
“Robot vizyonu” birçok farklı işi kapsamaktadır. Navigasyon ve engel tespiti çoğu zaman çevredeki alanın geniş bir görünümüne ihtiyaç duyar. Pick-and-place sistemlerinin bir nesnenin konumunu tam olarak belirlemesi gerekebilir. Denetim robotlarının küçük kusurları veya yüzey ayrıntılarını ortaya çıkarması gerekebilir. Bir teslimat robotunun insanları, kapıları, işaretleri ve zemin sınırlarını tanıması gerekebilir.
Kameranın neyi algılaması veya ölçmesi gerektiğini yazın. Daha sonra bu bilginin görselin neresinde göründüğünü ve ne kadar ayrıntının gerekli olduğunu belirleyin. Algoritmanın yalnızca bir engelin mevcut olup olmadığını tespit etmesi gerekiyorsa, mercek gereksinimleri, bir nesnenin boyutlarını tahmin etmesi veya bir kodu okuması gereken bir sistemden farklı olabilir.
Bu adım aynı zamanda uygulamanın kullanmadığı optik performans için ödeme yapmaktan kaçınmanıza da yardımcı olur. Çok geniş bir görüş alanı gezinmeye yardımcı olabilir, ancak uzaktaki bir nesneyi temsil etmek için mevcut piksel sayısını azaltabilir. Daha dar bir görünüm, hedef bölgede daha fazla ayrıntı sağlayabilir ancak ortamın daha az kısmını görünür bırakabilir.
Favori odak uzaklığınızla değil, gerekli sonuçla başlayın.
2. Lensi yalnızca megapiksel değeriyle değil, sensörle de eşleştirin
Sensör çözünürlüğü önemlidir ancak lens uyumluluğunu sağlamak için yeterli değildir. Sensörün aktif boyutları, piksel boyutu, spektral tepkisi ve optik gereksinimlerinin tümü sonucu etkileyebilir.
Mercek görüntü çemberi sensör alanını kapsamalıdır. Aksi takdirde görüntüde karanlık köşeler veya kullanılamayan alanlar görünebilir. Optik performansın, sensörün uygulama için önemli olan kısmı genelinde de değerlendirilmesi gerekir. Bir sistem merkezde keskin görünebilir ancak kenarların yakınında güvenilir tanıma için yeterli kontrasta sahip olmayabilir.
Bir lens tedarikçisinden tavsiye isterken mümkün olduğunca sensör üreticisini ve modelini belirtin. Bir sensör veri sayfası daha da iyidir. Optik ekibine "8 MP lense ihtiyacımız var"dan daha güvenilir bir başlangıç noktası sağlar.
Sensör, lens, odak konumu ve görüntü işleme dahil olmak üzere kamera sisteminin tamamı nihai sonucu belirler. Megapiksel etiketi, adayları kısa listeye almak için yararlı bir filtredir, sistem performansının garantisi değildir.
3. Gerçek çalışma mesafesindeki görüş alanını hesaplayın
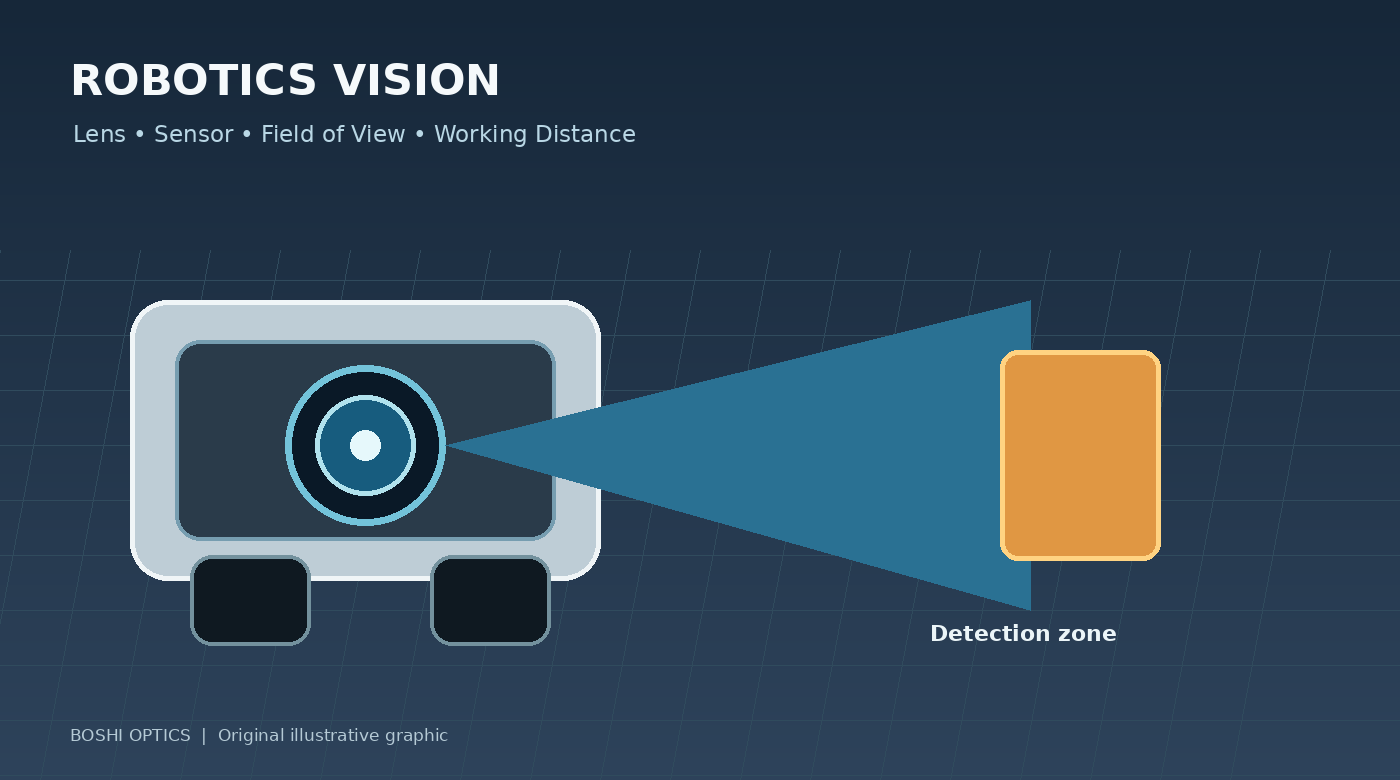
Görüş alanı (FOV), kameranın açısal kapsamını tanımlar. Robotik açısından bu, pratik bir soruya dönüştürülmelidir: Robot, algılama veya ölçümün gerçekleştiği mesafede ne kadar geniş bir alanı görmelidir?
Cevap, odak uzaklığı ve sensör boyutlarının yanı sıra kameranın konumu ve yönüne bağlıdır. Bir robotun üzerine yükseğe monte edildiğinde yeterli kapsama alanı sağlayan bir lens, zemine yakın veya koruyucu bir pencerenin arkasına monte edildiğinde aynı kullanışlı alanı kapsamayabilir.
Kamera konumu, hedef mesafesi ve istenilen sahne genişliği ve yüksekliği ile basit bir çizim hazırlayın. Sistemin çalışması gereken en yakın ve en uzak mesafeleri dahil edin. Bu özellikle robot nesnelere yaklaştığında, kapalı alanlarda döndüğünde veya rafların ve makinelerin etrafında çalıştığında önemlidir.
Algoritma yatay kapsamaya veya belirli bir ilgi alanına bağlıysa lensi yalnızca çapraz FOV numarasına göre seçmeyin. Amaçlanan sensör konfigürasyonuna göre yatay ve dikey FOV isteyin ve toplanan sistemdeki sonucu doğrulayın.
4. Geniş kapsam ile kullanışlı ayrıntı arasındaki dengeyi anlayın
Daha geniş bir mercek, sahnenin daha büyük bir kısmını yakalayabilir ancak aynı sensör piksellerinin daha büyük bir alanı temsil etmesi gerekir. Sonuç olarak, küçük bir nesne daha az piksel kaplayabilir ve sınıflandırılması veya ölçülmesi zorlaşabilir.
Geniş açılı lensler aynı zamanda geometrik bozulmaya da neden olabilir. Bozulma otomatik olarak bir kusur değildir: genel farkındalık açısından kabul edilebilir olabilir veya bazen kalibrasyon ve yazılım yoluyla düzeltilebilir. Ancak robotun doğru geometrik ölçümlere ihtiyacı varsa, bozulma davranışı ve kalibrasyon kararlılığı daha fazla ilgiyi hak eder.
Yararlı soru "Geniş açılı mercek daha mı iyi?" değildir. "Ne kadar kapsama alanı gerekiyor ve sistemin tanıması gereken en küçük nesne veya özellik nedir?"
Bazı robotlar için tek bir kamera her görevi verimli bir şekilde yerine getiremez. Geniş görüşlü bir kamera navigasyonu destekleyebilirken, daha dar görüşlü ikinci bir kamera yakın incelemeyi gerçekleştirebilir. Bu mimarinin anlamlı olup olmadığı maliyete, alana, işleme kaynaklarına ve güvenilirlik gereksinimlerine bağlıdır.
5. Hareketi, pozlamayı ve aydınlatmayı göz önünde bulundurun
Robotlar nadiren mükemmel şekilde kontrol edilen bir fotoğraf ortamında çalışırlar. Hareket ederler, titreşirler, aydınlık ve karanlık alanlar arasında geçiş yaparlar ve değişen ışıkla karşılaşırlar. Geniş diyafram açıklığına sahip bir lens, sensöre daha fazla ışık gönderilmesine yardımcı olabilir ancak hareket bulanıklığını ortadan kaldırmaz veya doğru algılamayı garanti etmez.
Pozlama süresi, sensör hassasiyeti, aydınlatma, kare hızı ve robot hızı birlikte dikkate alınmalıdır. Robot hızlı hareket ederse bulanıklığı sınırlamak için kısa bir pozlamaya ihtiyaç duyulabilir. Bu, daha güçlü bir aydınlatma veya uygun düşük ışık performansına sahip bir sensör gerektirebilir.
İç mekan robotları için titreyen LED aydınlatma, yansıtıcı zeminler ve pencerelerin yakınında değişen gün ışığı görüntü tutarlılığını etkileyebilir. Dış mekan robotları doğrudan güneş ışığı, gölgeler, yağmur ve gece çalışması nedeniyle ek zorluklarla karşı karşıyadır. Yakın kızılötesi aydınlatma kullanılıyorsa lensin ve herhangi bir filtre konfigürasyonunun amaçlanan dalga boyuna uygun olduğunu doğrulayın.
Mümkün olduğunda temsili aydınlatma ve hareketle test edin. Sabit bir tezgah görüntüsü faydalıdır ancak hareketli bir platformda karşılaşılan her durumu yeniden oluşturamaz.
6. Mekanik zarfı ve çevre gerekliliklerini kontrol edin
Robotik kameralar genellikle katı alan kısıtlamalarına sahiptir. Lens çapı, toplam iz uzunluğu, montaj türü, odak ayarı, sensör konumu ve koruyucu muhafazanın tümü bir lensin entegre edilip edilemeyeceğini etkiler.
İpliğe uyan bir lens yine de kapakla çatışabilir, sensörden çok uzakta durabilir veya montaj sonrasında odaklanmak zor olabilir. Kamera koruyucu bir pencerenin arkasında bulunuyorsa bu pencere de görüntü kalitesini etkileyebilir ve sistem değerlendirmesi sırasında dikkate alınmalıdır.
Çevre koşulları da önemli. Bir depo robotu, dış mekan inceleme platformu ve gıda işleme robotu aynı gereksinimleri paylaşmaz. Sıcaklık aralığı, titreşim, toz, nem, temizlik maddeleri ve sızdırmazlık gereksinimleri, "endüstriyel" gibi geniş bir etiketten varsayılmak yerine, gerçek kullanım durumuna göre belirtilmelidir.
Özel bir tasarıma geçmeden önce mekanik bir çizim veya boyutlu bir çizim sağlayın. Çatışmaları tespit etmek genellikle tasarım aşamasında, kamera muhafazası ve lens numuneleri oluşturulduktan sonraya göre daha kolaydır.
7. Özel bir robotik lens ne zaman dikkate alınmaya değer?
Standart bir lens, optik, mekanik ve ticari gereklilikleri karşıladığında genellikle mantıklı bir seçimdir. Bir proje, mevcut katalog ürünlerinin karşılayamayacağı bir kısıtlamaya sahip olduğunda (örneğin, küçük bir pakette olağandışı bir görüş alanı, özel bir spektral gereksinim, standart dışı bir çalışma mesafesi veya belirli bir görüntü kalitesi hedefi) özelleştirme uygun hale gelir.
Özel bir projeye başlamadan önce sensör veri sayfasını, hedef görüş alanını, çalışma mesafesi aralığını, mevcut boyutları, aydınlatma koşullarını, çevresel sınırları ve tahmini üretim hacmini toplayın. Varsa örnek görüntüleri veya kameranın görüş alanının bir taslağını paylaşın.
Bu girdiler optik ekibin fizibiliteyi değerlendirmesine ve ödünleri belirlemesine yardımcı olur. Ayrıca mevcut bir lensin uyarlanmasının, gereksinimi daha düşük maliyetle ve daha az geliştirme süresiyle karşılayıp karşılayamayacağının belirlenmesini kolaylaştırır.
Özelleştirme sadece ürünü farklı kılmakla kalmayıp, tanımlanmış bir sorunu da çözmelidir.
Sonuç: robotun gerçekleştirmesi gereken göreve yönelik tasarım
Robotik için kamera lensi seçmek sistem düzeyinde bir karardır. Sensör, görüş alanı, hedef mesafesi, bozulma, aydınlatma, hareket, mekanik alan ve çalışma ortamının tümü sonuca katkıda bulunur.
Yeni bir robot platformu için, mercek spesifikasyonunu tamamlamadan önce görme görevini tanımlamak faydalı olacaktır. Tutarsız algılamaya veya yetersiz ayrıntıya sahip mevcut bir sistem için, lensin tek başına sorumlu olduğunu varsaymadan önce tüm görüntü yolunu inceleyin.
Shanghai Silk Optical Technology Co., Ltd.'nin bir parçası olan Boshi Optics, birden fazla ürün kategorisinde standart ve özelleştirilmiş seçeneklerle görüntüleme uygulamaları için optik lens tasarımı ve üretimi sağlar. Bir AGV, inceleme robotu veya görüş özellikli başka bir cihaz geliştiriyorsanız pratik bir mercek tartışması başlatmak için sensör modelinizi, hedef kapsamınızı, çalışma mesafenizi, mekanik kısıtlamalarınızı ve beklenen hacminizi paylaşın.
Ürünlerimizi keşfedinM12 lens aralığı Veözelleştirilmiş optik ürünler veya aracılığıyla bizimle iletişime geçin.Boshi Optik web sitesi başvurunuzu görüşmek üzere.